


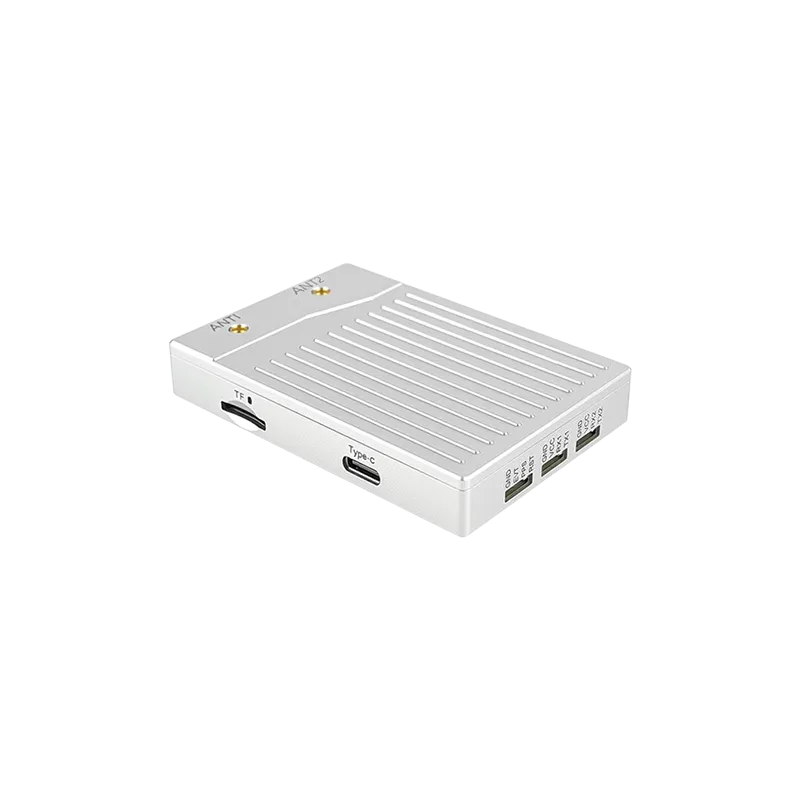
Hướng dẫn toàn diện về triển khai công nghệ Động học thời gian thực cho các hệ thống robot thế hệ tiếp theo.
Giới thiệu về Robot có độ chính xác cao
Bối cảnh của tự động hóa hiện đại đang trải qua một sự thay đổi căn bản, được thúc đẩy bởi nhu cầu về độ chính xác dưới decimet trong điều hướng. Trọng tâm của cuộc cách mạng này là bộ thu RTK GNSS cho robot, một giải pháp phần cứng chuyên dụng vượt qua những hạn chế của hệ thống định vị toàn cầu truyền thống. Các giải pháp GNSS tiêu chuẩn thường cung cấp độ chính xác trong vòng vài mét, đủ cho điện thoại thông minh hoặc điều hướng phương tiện nói chung. Tuy nhiên, đối với máy cắt cỏ tự động, rô-bốt giao hàng hoặc máy kéo nông nghiệp chính xác, biên độ sai số thậm chí nửa mét có thể dẫn đến hỏng hóc nghiêm trọng hoặc hoạt động kém hiệu quả đáng kể.
Bằng cách sử dụng công nghệ Động học thời gian thực (RTK), các nhà robot có thể đạt được bản địa hóa ở cấp độ centimet. Độ chính xác này không chỉ đơn thuần là một thứ xa xỉ; Đây là yêu cầu cơ bản đối với robot phải tương tác với môi trường phức tạp, đi theo các đường đi được xác định trước với độ chính xác phẫu thuật và duy trì các giao thức an toàn trong các khu vực có con người sinh sống. Trong hướng dẫn này, chúng tôi khám phá cơ chế phức tạp, chiến lược triển khai và các giải pháp cấp chuyên nghiệp giúp định vị độ chính xác cao cho bất kỳ nền tảng robot nào.
Cơ chế của công nghệ RTK GNSS
Công nghệ động học thời gian thực hoạt động bằng cách phân tích pha của sóng mang tín hiệu vệ tinh, thay vì chỉ nội dung thông tin của tín hiệu. Để đạt được điều này, bộ thu RTK GNSS cho robot yêu cầu hai thành phần chính: trạm gốc và xe tự hành. Trạm gốc được đặt tại một vị trí đã biết, được khảo sát. Nó giám sát các tín hiệu vệ tinh và tính toán các sai số gây ra bởi độ trễ khí quyển và sự thay đổi quỹ đạo. Những hiệu chỉnh này sau đó được truyền trong thời gian thực đến mô-đun "rover" được gắn trên robot.
Xe tự hành kết hợp các quan sát vệ tinh của riêng nó với dữ liệu từ trạm gốc để giải quyết sự mơ hồ về số nguyên pha sóng mang. Quá trình này cho phép hệ thống xác định vị trí tương đối của robot với trạm gốc với độ chính xác từ 1 đến 2 cm. Các máy thu hiện đại thường hỗ trợ nhiều chòm sao, bao gồm GPS, GLONASS, Galileo và Beidou, đảm bảo rằng ngay cả trong môi trường đầy thách thức, nơi một số vệ tinh bị che khuất, robot vẫn duy trì mức độ toàn vẹn định vị cao.
Hơn nữa, việc tích hợp các dải đa tần số (L1, L2 và L5) đã giảm đáng kể "thời gian sửa chữa đầu tiên" (TTFF). Điều này có nghĩa là robot có thể khởi tạo trạng thái điều hướng có độ chính xác cao nhanh hơn bao giờ hết. Đối với các nhà phát triển chuyên nghiệp, việc hiểu các động lực học pha sóng mang này là điều cần thiết khi lựa chọn phần cứng phải hoạt động đáng tin cậy trong các điều kiện tầng điện ly khác nhau và ở các vị trí địa lý khác nhau.
Tích hợp bộ thu RTK vào nền tảng robot
Việc tích hợp thành công bộ thu RTK GNSS cho robot không chỉ đơn giản là cắm một mô-đun. Nó liên quan đến việc xem xét cẩn thận giao diện phần cứng, giao thức dữ liệu và lắp đặt vật lý. Hầu hết các mô-đun RTK chuyên nghiệp đều sử dụng các giao thức tiêu chuẩn hóa như NMEA 0183 cho đầu ra vị trí và RTCM 3.x để nhập dữ liệu hiệu chỉnh. Các nhà phát triển phải đảm bảo rằng bộ điều khiển chuyến bay hoặc máy tính trên máy bay của họ (chẳng hạn như hệ thống dựa trên ROS) được cấu hình để xử lý các luồng dữ liệu tần số cao này.
Nhiễu điện từ (EMI) là một yếu tố quan trọng khác. Robot thường được đóng gói với động cơ, bộ xử lý tốc độ cao và bộ phát không dây, tất cả đều có thể tạo ra nhiễu gây nhiễu cho tín hiệu vệ tinh yếu. Sử dụng ăng-ten chất lượng cao, được che chắn và đặt chúng cách xa các nguồn gây nhiễu là rất quan trọng. Nhiều kỹ sư chọn các mô-đun tích hợp kết hợp ăng-ten và máy thu để giảm thiểu mất tín hiệu qua cáp đồng trục.
Độ trễ giao tiếp giữa trạm gốc và xe tự hành cũng phải được giảm thiểu. Cho dù sử dụng liên kết vô tuyến UHF hay NTRIP (Vận chuyển RTCM qua mạng qua Giao thức Internet), độ trễ trong việc nhận dữ liệu hiệu chỉnh phải ở dưới 1-2 giây để duy trì trạng thái RTK "Đã cố định". Nếu liên kết bị gián đoạn, bộ thu có thể trở lại trạng thái "Float", trong đó độ chính xác giảm xuống mức decimet, có khả năng tạm dừng hoạt động tự động của robot.
Điều hướng những thách thức về môi trường
Một trong những rào cản quan trọng nhất đối với bất kỳ máy thu RTK GNSS nào dành cho robot là hiệu ứng "hẻm núi đô thị". Các tòa nhà cao tầng, tán lá rậm rạp và cấu trúc kim loại lớn có thể phản xạ tín hiệu vệ tinh, tạo ra nhiễu đa đường. Điều này dẫn đến việc máy thu tính toán vị trí dựa trên tín hiệu đi theo đường dẫn dài hơn, dẫn đến lỗi. Để giảm thiểu điều này, các máy thu tiên tiến sử dụng các thuật toán loại bỏ đa đường tinh vi và sử dụng theo dõi "tất cả các chòm sao" để tối đa hóa số lượng vệ tinh có thể nhìn thấy được.
Trong các tình huống mà tín hiệu GNSS bị chặn hoàn toàn, chẳng hạn như trong nhà hoặc dưới đường hầm nặng, các hệ thống robot cao cấp thường sử dụng cảm biến hợp nhất. Điều này liên quan đến việc kết hợp dữ liệu RTK với Đơn vị đo quán tính (IMU), phép đo quãng đường bánh xe hoặc LiDAR. Bằng cách sử dụng bộ lọc Kalman, robot có thể duy trì ước tính chính xác về vị trí của nó trong thời gian mất điện GNSS ngắn. Cách tiếp cận kết hợp này đảm bảo rằng dữ liệu có độ chính xác cao do bộ thu RTK cung cấp được sử dụng hết tiềm năng của nó trong khi vẫn duy trì cơ chế dự phòng cho toàn bộ tổn thất tín hiệu.
Điều kiện thời tiết cũng đóng một vai trò. Trong khi tín hiệu GNSS thường có khả năng chống mưa và sương mù, điều kiện khí quyển khắc nghiệt có thể ảnh hưởng đến sự lan truyền tín hiệu qua tầng đối lưu. Các thuật toán RTK hiện đại được thiết kế để bù đắp cho các biến số này, nhưng người dùng nên lưu ý rằng hiệu suất ổn định nhất luôn đạt được với tầm nhìn rõ ràng, không bị cản trở về bầu trời.
Các ứng dụng chính trong ngành công nghiệp hiện đại
Ứng dụng của bộ thu RTK GNSS cho robot trải dài trên nhiều ngành công nghiệp có rủi ro cao. Trong nông nghiệp chính xác, máy kéo và máy bay không người lái tự hành sử dụng RTK để gieo hạt và bón phân với độ chính xác từng centimet, giảm chất thải và tối đa hóa năng suất cây trồng. Các hệ thống này có thể đi theo cùng một con đường trong nhiều năm với độ lệch gần như bằng không, một kỳ tích không thể thực hiện được với hệ thống lái bằng tay hoặc GPS tiêu chuẩn.
Trong lĩnh vực hậu cần và giao hàng, robot giao hàng chặng cuối dựa vào RTK để điều hướng vỉa hè hẹp và tiếp cận các cửa khách hàng cụ thể mà không va chạm với chướng ngại vật. Tương tự, đối với khảo sát trắc địa và xây dựng, xe tự hành có thể lập bản đồ địa điểm và kiểm tra sự liên kết của các cấu trúc với độ chính xác cấp độ chuyên nghiệp, giảm đáng kể chi phí lao động và thời gian liên quan đến các phương pháp khảo sát truyền thống.
Hơn nữa, sự gia tăng của máy cắt cỏ robot tự động đã đưa công nghệ RTK đến thị trường tiêu dùng. Không giống như các mô hình cũ yêu cầu dây ranh giới chôn vùi, máy cắt cỏ hỗ trợ RTK có thể được lập trình thông qua ranh giới ảo, cho phép quản lý sân linh hoạt và các mô hình cắt cỏ hoàn hảo. Quá trình chuyển đổi này cho thấy phần cứng GNSS có độ chính xác cao đang trở nên dễ tiếp cận và mạnh mẽ hơn cho các ứng dụng hàng ngày như thế nào.
Tại sao chọn Yonghao cho nhu cầu GNSS robot của bạn
Tại Yonghao, chúng tôi chuyên cung cấp các giải pháp định vị tiên tiến phù hợp với các dự án tự động đòi hỏi khắt khe nhất. Chuyên môn của chúng tôi về công nghệ GNSS cho phép chúng tôi sản xuất phần cứng hiệu suất cao chịu được sự khắc nghiệt của việc sử dụng trong công nghiệp. Cho dù bạn đang chế tạo một máy bay không người lái nghiên cứu quy mô nhỏ hay một đội xe tự hành hạng nặng, dòng máy thu RTK GNSS dành cho robot của chúng tôi được thiết kế để mang lại độ chính xác nhất quán, ở mức centimet.
Danh mục sản phẩm của chúng tôi bao gồm các mô-đun tương thích UM980 và ZED-F9P nổi tiếng, là tiêu chuẩn công nghiệp để bản địa hóa có độ chính xác cao. Các mô-đun này có tính năng hỗ trợ đa băng tần, đa chòm sao, đảm bảo rằng rô-bốt của bạn duy trì sự cố định ổn định ngay cả trong môi trường đầy thách thức. Chúng tôi cũng cung cấp ăng-ten RTK GNSS chuyên dụng cung cấp khả năng loại bỏ đa đường và độ lợi vượt trội.
Lợi thế của Yonghao nằm ở cam kết của chúng tôi về độ tin cậy và hỗ trợ kỹ thuật. Chúng tôi hiểu sự phức tạp của việc tích hợp robot và nhóm của chúng tôi tận tâm cung cấp các dịch vụ tài liệu và tùy chỉnh cần thiết để giúp bạn thành công. Từ hệ thống chống nhiễu đến các mô-đun ăng-ten tích hợp, các giải pháp của chúng tôi được thiết kế để trao quyền cho thế hệ hệ thống tự động tiếp theo.
Những câu hỏi thường gặp
Câu hỏi 1: Bộ thu RTK GNSS cho robot cải thiện điều hướng tự động như thế nào?
Nó cung cấp độ chính xác định vị ở cấp độ centimet bằng cách sử dụng các hiệu chỉnh thời gian thực từ trạm gốc, cho phép robot đi theo đường đi chính xác và tương tác an toàn với môi trường của chúng.
Q2: Tôi có thể sử dụng bộ thu RTK GNSS cho robot ở khu vực đô thị không?
Có, mặc dù hiệu suất phụ thuộc vào khả năng hiển thị tín hiệu. Máy thu đa chòm sao hiện đại của Yonghao được thiết kế với khả năng loại bỏ đa đường để duy trì sự ổn định trong môi trường đô thị.
Q3: Sự khác biệt giữa trạng thái "Float" và "Fixed" trong bộ thu RTK GNSS cho robot là gì?
Trạng thái "Cố định" có nghĩa là máy thu đã giải quyết sự mơ hồ pha sóng mang và đạt được độ chính xác ở mức cm, trong khi "Float" cho biết hệ thống vẫn đang tính toán và độ chính xác thường nằm trong phạm vi decimet.
Câu hỏi 4: Bộ thu RTK GNSS cho robot có yêu cầu kết nối internet liên tục không?
Nếu bạn đang sử dụng NTRIP để chỉnh sửa, cần có kết nối internet. Ngoài ra, bạn có thể sử dụng trạm gốc cục bộ có liên kết vô tuyến UHF cho các khu vực không có vùng phủ sóng di động.
Câu hỏi 5: Làm cách nào để chọn bộ thu RTK GNSS phù hợp cho robot cho dự án của tôi?
Xem xét các yếu tố như số lượng chòm sao được hỗ trợ, dải tần (L1 / L2 / L5), mức tiêu thụ điện năng, khả năng tương thích giao diện và liệu bạn có cần ăng-ten tích hợp hay không.
Sẵn sàng nâng cao độ chính xác của robot chưa?
Khám phá đầy đủ các mô-đun và ăng-ten GNSS có độ chính xác cao Yonghao ngay hôm nay. Các chuyên gia của chúng tôi sẵn sàng giúp bạn tìm ra giải pháp hoàn hảo cho ứng dụng tự động của mình.